全站搜索

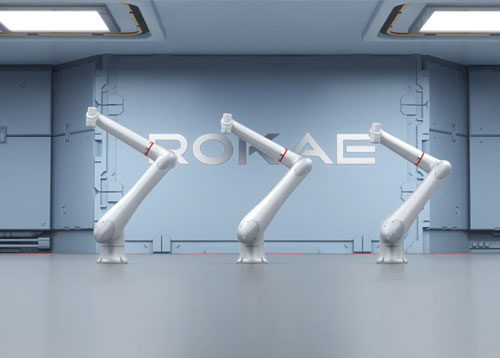
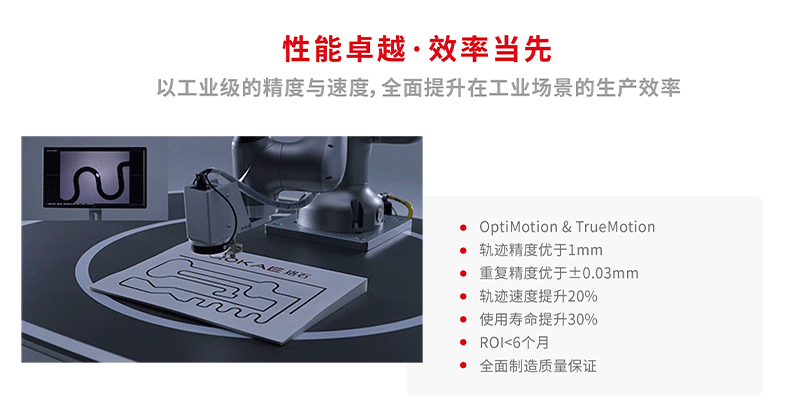
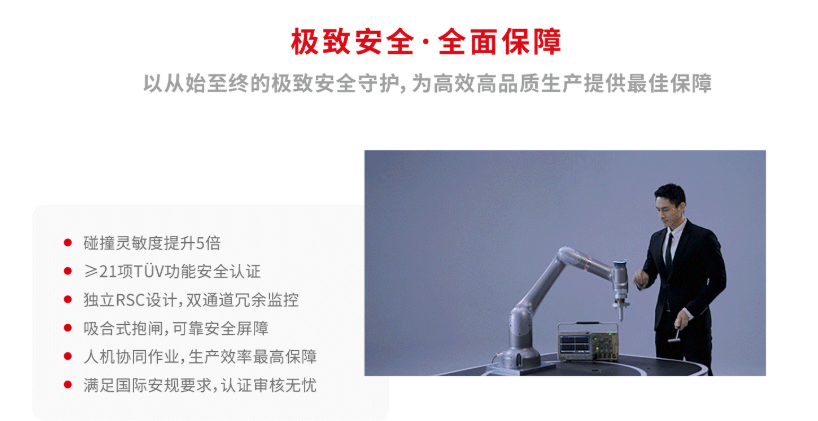
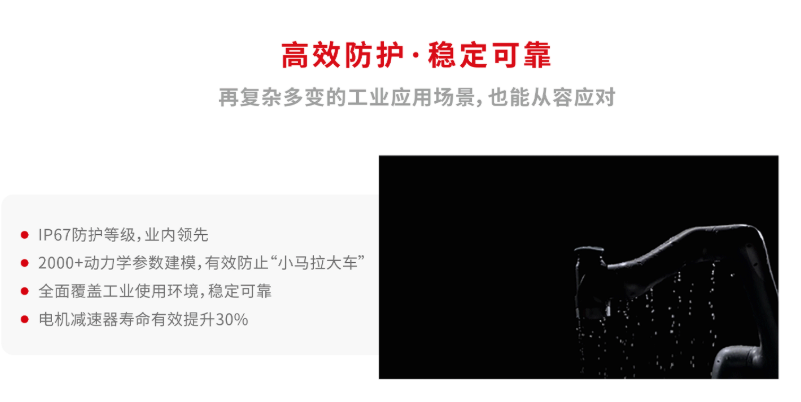
xMate CR系列柔性协作机器人基于力位混合控制框架,搭载工业机器人领域全新自研高性能控制系统xCore,面向工业领域应用,在运动性能、力控性能、安全性、易用性、可靠性方面有着全面提升。本体的防护等级高达IP67,可适应更严格的应用场景。独立的控制柜提供了更加丰富的IO资源与更加灵活的可扩展性,内置安全控制器,获得TÜV认证,功能安全满足ISO 13849-1:2015标准,达到PL d,Cat. 3等级。
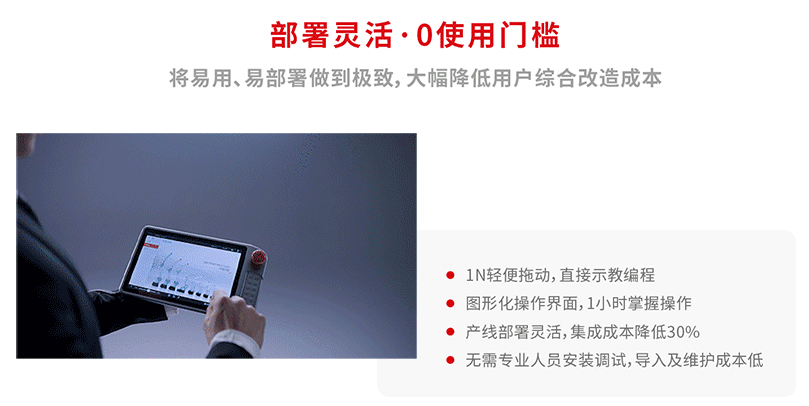
全新升级的xMate CR系列柔性协作机器人更安全,更灵活,更易用,负载能力突破性的提升至45kg,作业范围可达2246mm,极大地拓宽了协作机器人的应用场景,能够覆盖各行业差异性应用,全面助力企业提高生产效率,快速实现柔性化生产。
主要特性
xMate CR系列 柔性协作机器人
产品基本参数
CR5-5/1.4C 规格
负载 | 5 kg | 重量 | 约36 kg | 工作半径 | 1406 mm | |
自由度 | 6 | IP防护等级 | IP54 | 供电电源 | 48VDC | |
重复定位精度 | ±0.03 mm | 工作温度范围 | 0℃~50°C | 力感应,工具法兰 | 力 x-y-z | 力矩 x-y-z |
工具端最大速度 | ≤3.0 m/s | 笛卡尔刚度 可调范围 | 0~6000N/m | 力控相对精度 | 0.5 N | 0.1 Nm |
机器人安装 | 任意角度安装 | 0~1000Nm/rad | ||||
运动参数 | 轴 | 工作范围 | 最大速度 | |||
轴1 | ±360° | 120°/s | ||||
轴2 | ±360° | 120°/s | ||||
轴3 | ±170° | 180°/s | ||||
轴4 | ±360° | 180°/s | ||||
轴5 | ±360° | 180°/s | ||||
轴6 | ±360° | 180°/s | ||||
CR7-7/0.98C 规格
负载 | 7 kg | 重量 | 约25 kg | 工作半径 | 988 mm | |
自由度 | 6 | IP防护等级 | IP67 | 供电电源 | 48VDC | |
重复定位精度 | ±0.02 mm | 工作温度范围 | 0℃~50°C | 力感应,工具法兰 | 力 x-y-z | 力矩 x-y-z |
工具端最大速度 | ≤3.2 m/s | 笛卡尔刚度 可调范围 | 0~6000N/m | 力控相对精度 | 0.5 N | 0.1 Nm |
机器人安装 | 任意角度安装 | 0~1000Nm/rad | ||||
运动参数 | 轴 | 工作范围 | 最大速度 | |||
轴1 | ±360° | 180°/s | ||||
轴2 | ±360° | 180°/s | ||||
轴3 | ±360° | 234°/s | ||||
轴4 | ±360° | 240°/s | ||||
轴5 | ±360° | 240°/s | ||||
轴6 | ±360° | 240°/s | ||||
CR12-12/1.4C 规格
负载 | 12 kg | 重量 | 约41 kg | 工作半径 | 1434 mm | |
自由度 | 6 | IP防护等级 | IP67 | 供电电源 | 48VDC | |
重复定位精度 | ±0.03 mm | 工作温度范围 | 0℃~50°C | 力感应,工具法兰 | 力 x-y-z | 力矩 x-y-z |
工具端最大速度 | ≤3.0 m/s | 笛卡尔刚度 可调范围 | 0~18000N/m | 力控相对精度 | 0.5 N | 0.1 Nm |
机器人安装 | 任意角度安装 | 0~2500Nm/rad | ||||
运动参数 | 轴 | 工作范围 | 最大速度 | |||
轴1 | ±360° | 120°/s | ||||
轴2 | ±360° | 120°/s | ||||
轴3 | ±360° | 180°/s | ||||
轴4 | ±360° | 234°/s | ||||
轴5 | ±360° | 240°/s | ||||
轴6 | ±360° | 240°/s | ||||
CR18-18/1.0C 规格
负载 | 18 kg | 重量 | 约38 kg | 工作半径 | 1062 mm | |
自由度 | 6 | IP防护等级 | IP67 | 供电电源 | 48VDC | |
重复定位精度 | ±0.03 mm | 工作温度范围 | 0℃~50°C | 力感应,工具法兰 | 力 x-y-z | 力矩 x-y-z |
工具端最大速度 | ≤3.0 m/s | 笛卡尔刚度 可调范围 | 0~18000N/m | 力控相对精度 | 0.5 N | 0.1 Nm |
机器人安装 | 任意角度安装 | 0~2500Nm/rad | ||||
运动参数 | 轴 | 工作范围 | 最大速度 | |||
轴1 | ±360° | 120°/s | ||||
轴2 | ±360° | 120°/s | ||||
轴3 | ±165° | 180°/s | ||||
轴4 | ±360° | 180°/s | ||||
轴5 | ±360° | 180°/s | ||||
轴6 | ±360° | 180°/s | ||||
CR20-20/1.8C 规格
负载 | 20 kg | 重量 | 约71 kg | 工作半径 | 1798 mm | |
自由度 | 6 | IP防护等级 | IP67 | 供电电源 | 48VDC | |
重复定位精度 | ±0.05 mm | 工作温度范围 | 0℃~50°C | 力感应,工具法兰 | 力 x-y-z | 力矩 x-y-z |
工具端最大速度 | ≤3.5 m/s | 笛卡尔刚度 可调范围 | 0~18000N/m | 力控相对精度 | 0.5 N | 0.1 Nm |
机器人安装 | 任意角度安装 | 0~2500Nm/rad | ||||
运动参数 | 轴 | 工作范围 | 最大速度 | |||
轴1 | ±360° | 120°/s | ||||
轴2 | ±360° | 120°/s | ||||
轴3 | ±170° | 120°/s | ||||
轴4 | ±360° | 180°/s | ||||
轴5 | ±360° | 234°/s | ||||
轴6 | ±360° | 234°/s | ||||
CR20-25/1.8C-5 规格
负载 | 25 kg | 重量 | 约69 kg | 工作半径 | 1798 mm | |
自由度 | 5 | IP防护等级 | IP67 | 供电电源 | 48VDC | |
重复定位精度 | ±0.05 mm | 工作温度范围 | 0℃~50°C | 力感应,工具法兰 | 力 x-y-z | 力矩 x-y-z |
工具端最大速度 | ≤3.5 m/s | 笛卡尔刚度 可调范围 | 0~18000N/m | 力控相对精度 | 0.5 N | 0.1 Nm |
机器人安装 | 任意角度安装 | 0~2500Nm/rad | ||||
运动参数 | 轴 | 工作范围 | 最大速度 | |||
轴1 | ±360° | 120°/s | ||||
轴2 | ±360° | 120°/s | ||||
轴3 | ±170° | 120°/s | ||||
轴4 | ±360° | 234°/s | ||||
轴5 | ±360° | 234°/s | ||||
CR20-17/2.0C-5 规格
负载 | 17 kg | 重量 | 约71 kg | 工作半径 | 2047 mm | |
自由度 | 5 | IP防护等级 | IP67 | 供电电源 | 48VDC | |
重复定位精度 | ±0.05 mm | 工作温度范围 | 0℃~50°C | 力感应,工具法兰 | 力 x-y-z | 力矩 x-y-z |
工具端最大速度 | ≤4.0 m/s | 笛卡尔刚度 可调范围 | 0~18000N/m | 力控相对精度 | 0.5 N | 0.1 Nm |
机器人安装 | 任意角度安装 | 0~2500Nm/rad | ||||
运动参数 | 轴 | 工作范围 | 最大速度 | |||
轴1 | ±360° | 120°/s | ||||
轴2 | ±360° | 120°/s | ||||
轴3 | ±165° | 120°/s | ||||
轴4 | ±360° | 234°/s | ||||
轴5 | ±360° | 234°/s | ||||
CR35-35/2.2C 规格
负载 | 35 kg | 工作半径 | 2246 mm | 重量 | 约180 kg | |
自由度 | 6 | 编程 | 图形化界面 | 重复定位精度 | ±0.05 mm | |
IP防护等级 | IP67 | 机器人安装 | 任意角度安装 | 工作温度范围 | 0~40°C | |
工具端最大速度 | ≤6m/s | 笛卡尔刚度可调范围 | 0~18000N/m | 力感应,工具法兰 | 力 x-y-z | 力矩 x-y-z |
供电 | 48VDC | 0~2500Nm/rad | 力控相对精度 | 1 N | 0.2 Nm | |
运动参数 | 轴 | 工作范围 | 最大速度 | |||
轴1 | ±360° | 163°/s | ||||
轴2 | ±360° | 163°/s | ||||
轴3 | ±168° | 135°/s | ||||
轴4 | ±360° | 155°/s | ||||
轴5 | ±360° | 199°/s | ||||
轴6 | ±360° | 228°/s | ||||
CR35-45/1.9C 规格
负载 | 45 kg | 工作半径 | 1947 mm | 重量 | 约175 kg | |
自由度 | 6 | 编程 | 图形化界面 | 重复定位精度 | ±0.05 mm | |
IP防护等级 | IP67 | 机器人安装 | 任意角度安装 | 工作温度范围 | 0~40°C | |
工具端最大速度 | ≤6m/s | 笛卡尔刚度可调范围 | 0~18000N/m | 力感应,工具法兰 | 力 x-y-z | 力矩 x-y-z |
供电 | 48VDC | 0~2500Nm/rad | 力控相对精度 | 1 N | 0.2 Nm | |
运动参数 | 轴 | 工作范围 | 最大速度 | |||
轴1 | ±360° | 163°/s | ||||
轴2 | ±170° | 163°/s | ||||
轴3 | ±168° | 135°/s | ||||
轴4 | ±360° | 155°/s | ||||
轴5 | ±360° | 199°/s | ||||
轴6 | ±360° | 228°/s | ||||
如何改变你的行业?
CR系列
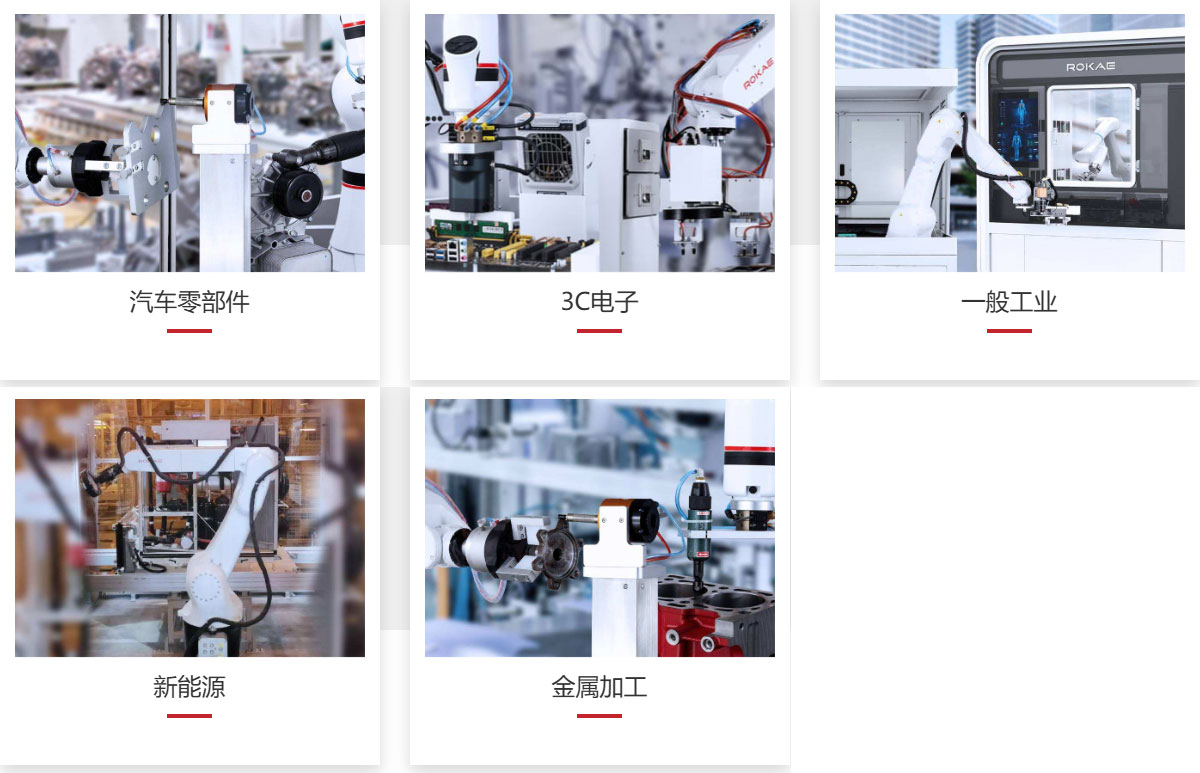
适用场景
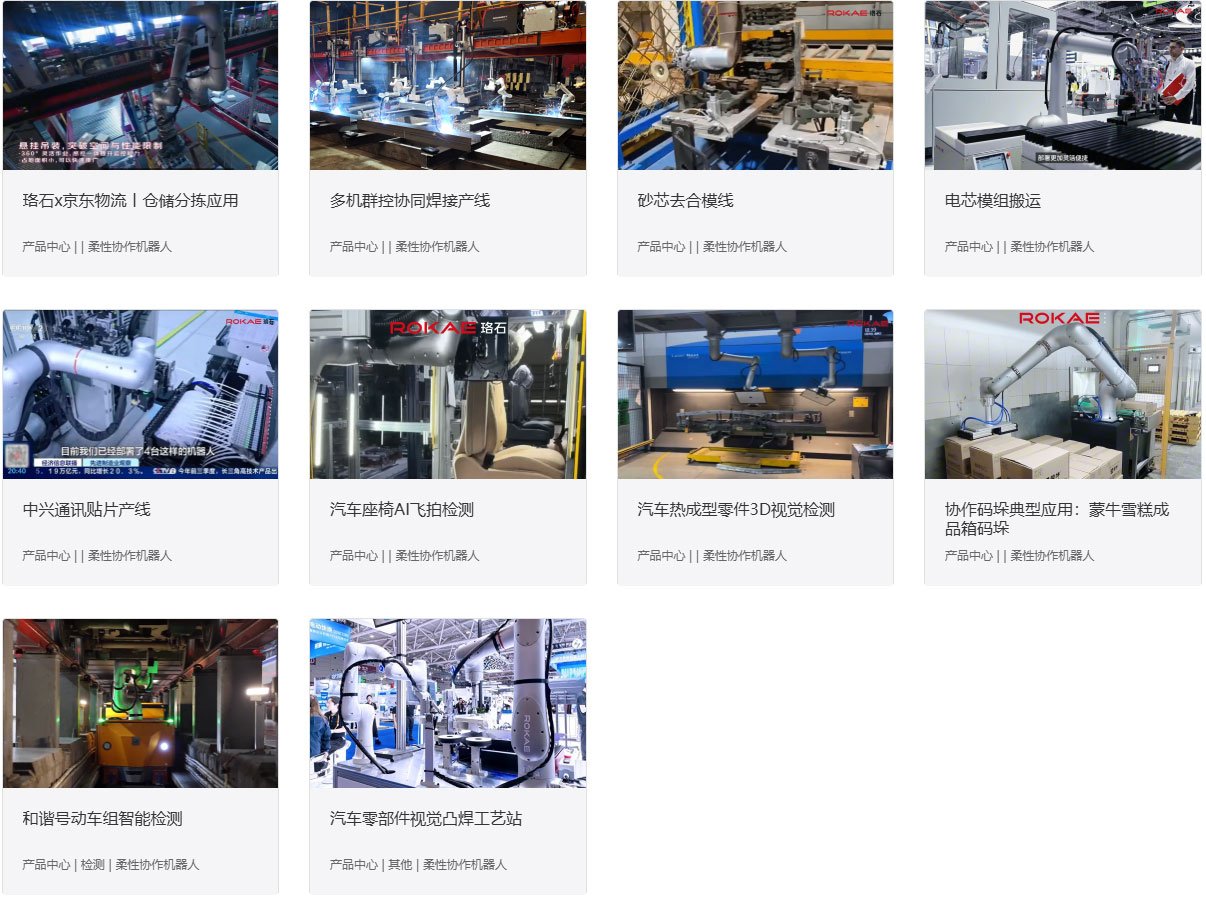
CR系列 应用案例