全站搜索

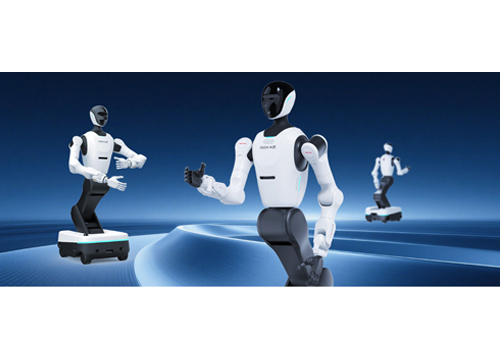
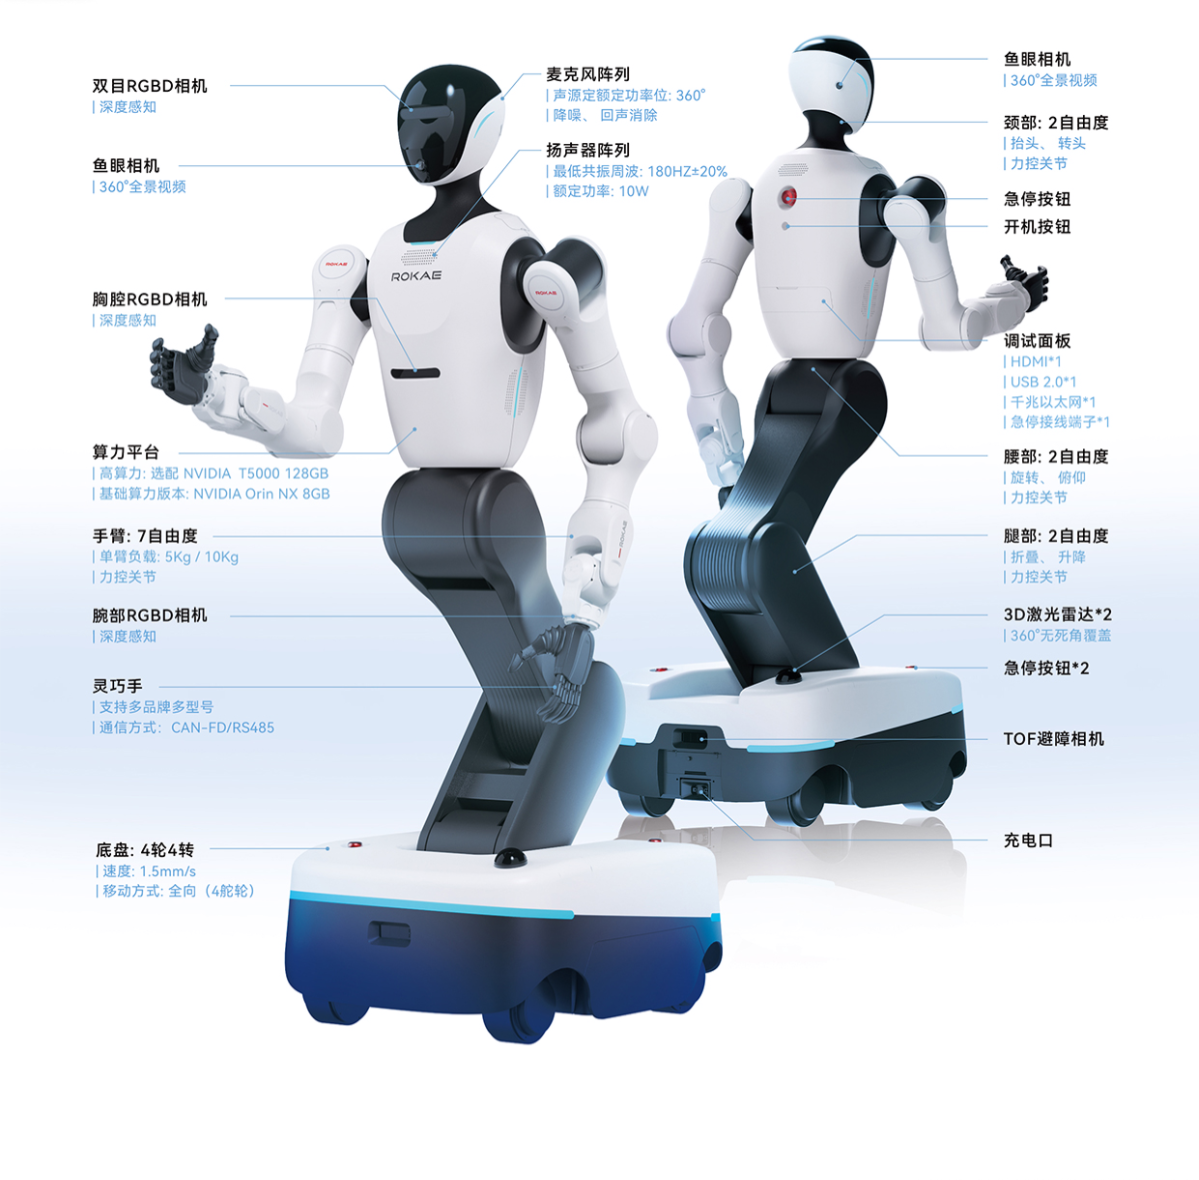
逐星H系列轮式人形机器人,通过姿态-视觉-力控制策略实现多模态融合感知,结合激光SLAM导航,无需对环境进行改造,即可在复杂场景中自主导航与决策,胜任各类高难度任务。
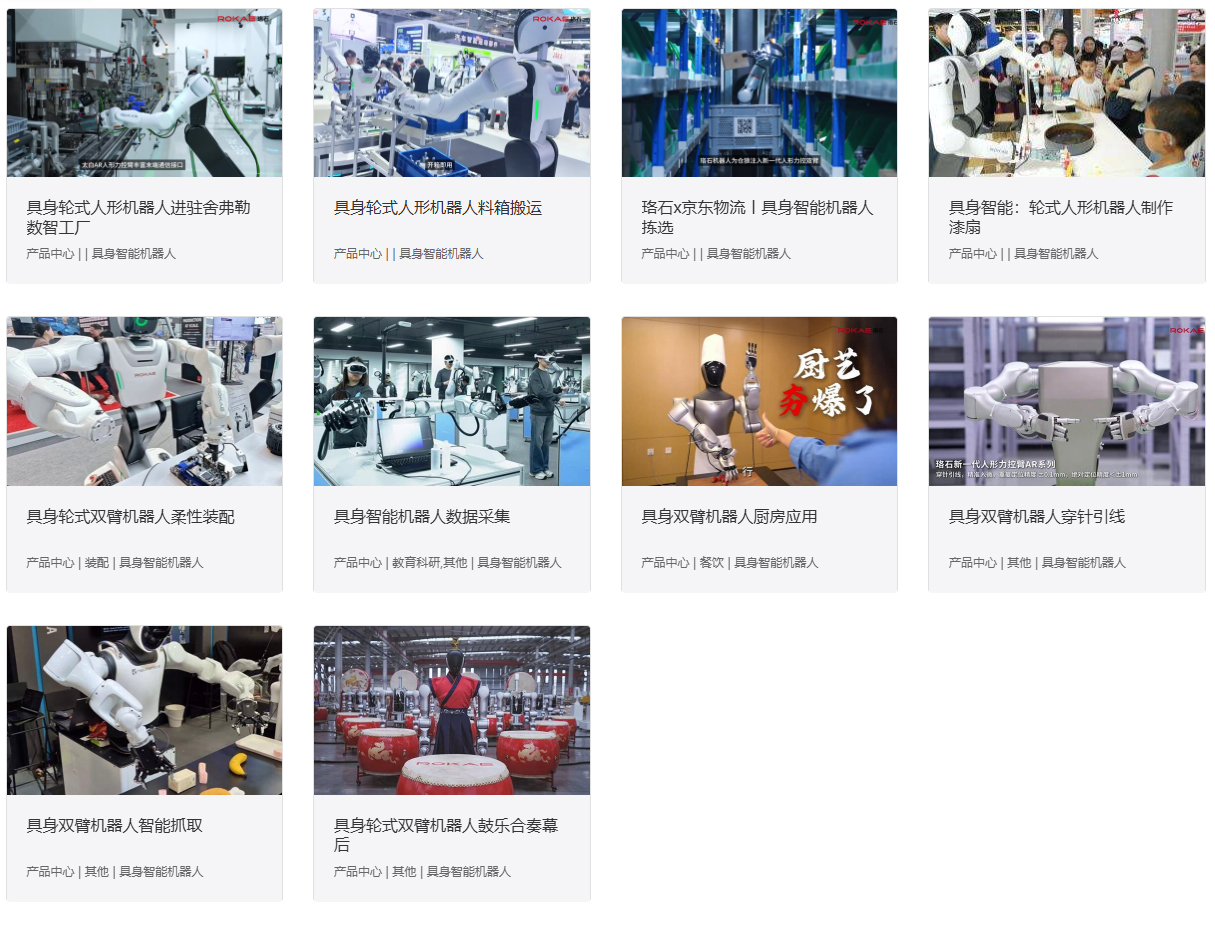
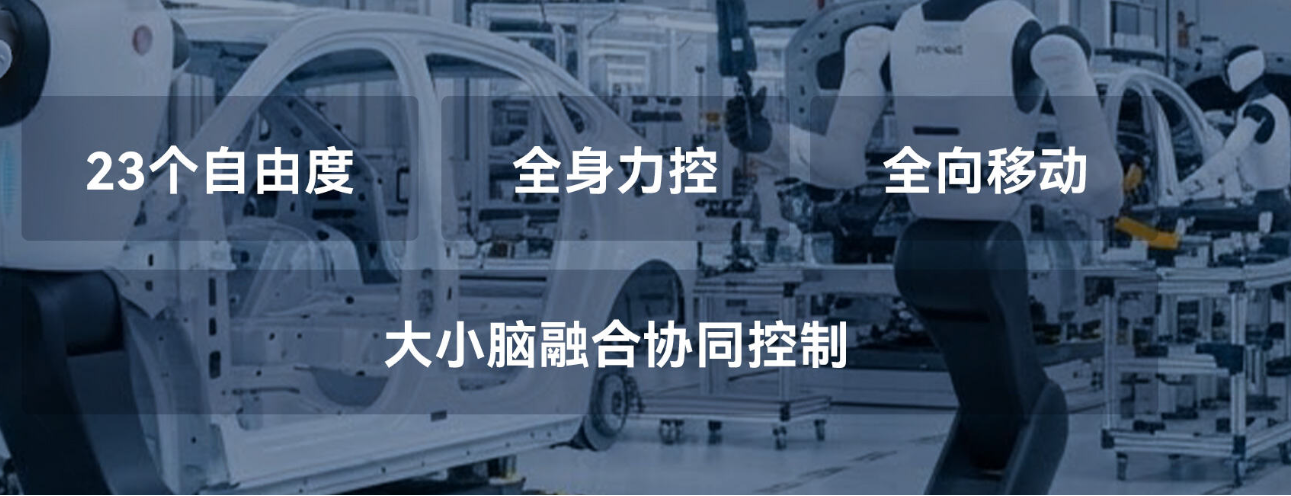
全身23个自由度,兼具高效移动能力与灵巧操作性能,搭载七自由度、十字腕力控臂,配合关节扭矩传感器实现高动态力控,广泛应用于工业领域中的料箱搬运、复杂物料分拣、精密装配等场景。同时,其开放的底层控制架构与灵活的二次开发接口,便于用户定制高端功能,满足教育科研、自动化工艺研发等多样化需求。
主要特性
轮式双臂机器人
产品基本参数
轮式人形机器人H2 规格
逐星H2-5 | |||
基本参数 | 尺寸(长宽高) | 750×650×1493~2000mm | |
整机重量 | 160kg | ||
自由度 | 合计 23:颈部 2;腰部 2;手臂 7×2;腿部 2;底盘 3 | ||
工作环境 | 0~45 ℃,0%~90%RH(无凝露) | ||
执行器 | 手臂 | 7自由度×2 | |
单臂负载 | 5kg | ||
力控 | 手臂、腰部、颈部、腿部 全身力控 | ||
力控技术 | 关节力传感器 | ||
末端执行器 | 支持电爪、灵巧手、电吸盘(选配) | ||
底盘驱动方式 | 全向 | ||
驱动轮数量 | 4 | ||
最大移动速度 | 1.5m/s | ||
底盘对接精度 | ±10mm | ||
感知 | 3D导航雷达 | 2 | |
相机 | 头部双目相机 1;鱼眼(选配)3;腕部双目相机(选配)1;腕部相机(选配) | ||
IMU | 1 | ||
阵列麦克风(选配) | 环形四麦,360°拾音 降噪、回声消除 | ||
扬声器(选配) | 10W×2 | ||
续航 | 电池容量 | 18Ah×2,双电池,总36Ah | |
补能方式 | 直充、换电、自主回充(需要选配充电桩) | ||
续航时间 | 4小时 | ||
充电时间 | 2小时,10%~90% | ||
充电器输出 | 54. 75V 10A | ||
主控 | 通讯方式 WIFI 蓝牙等 | WiFi 2.4/5GHz 蓝牙 5G(选配) | |
算力(多选一) | NVIDIA Orin NX 8GB 117TOPS;NVIDIA AGX Orin 64GB 275TOPS;NVIDIA Thor T5000 2070TFLOPS | ||
其他 | 灯带 | 具备 | |
调试口 | HDMI、USB2.0、RJ45 | ||
外部急停 | 预留端子 | ||
无线急停(选配) | 选配 | ||
手柄控制(选配) | 游戏手柄控制 | ||
软件系统 | 二次开发 | 支持ROS2、Python SDK | |
如何改变你的行业?
轮式人形机器人 逐星H系列
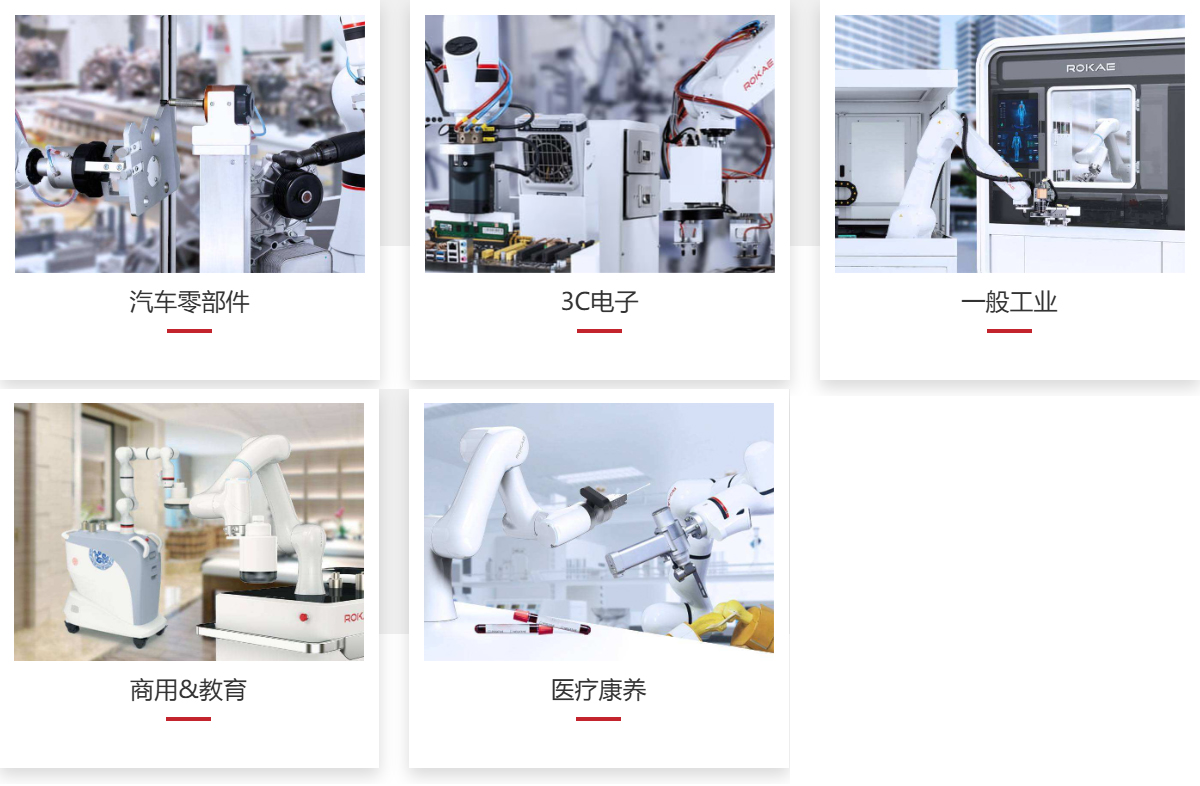
适用场景
轮式人形机器人 逐星H系列 应用案例